Diseñando el futuro, ayer y hoy: el espíritu innovador de GM
Por: Chris Perkins, redactor y editor sénior de GM News
Recibí las noticias en tu celular: Canal de WhatsApp Motorpy
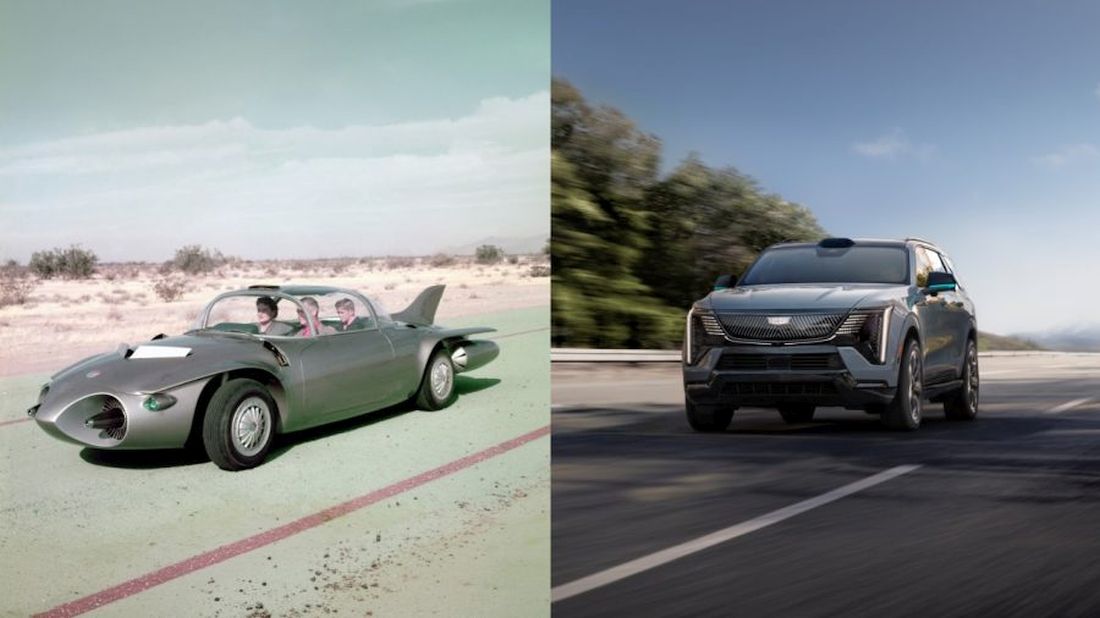
General Motors ha contribuido a definir el futuro, imaginando lo que vendría después y convirtiéndolo en realidad. Gran parte de lo que GM desarrolla hoy en día —sistemas autónomos más avanzados, vehículos eléctricos más asequibles y eficientes, funciones de conectividad más inteligentes, una potente arquitectura eléctrica y de computación central— comenzó hace décadas. A continuación, repasamos cómo los experimentos pasados de GM contribuyeron a dar forma al automóvil actual y allanaron el camino para los avances del mañana.
ASISTENCIA AL CONDUCTOR Y AUTONOMÍA
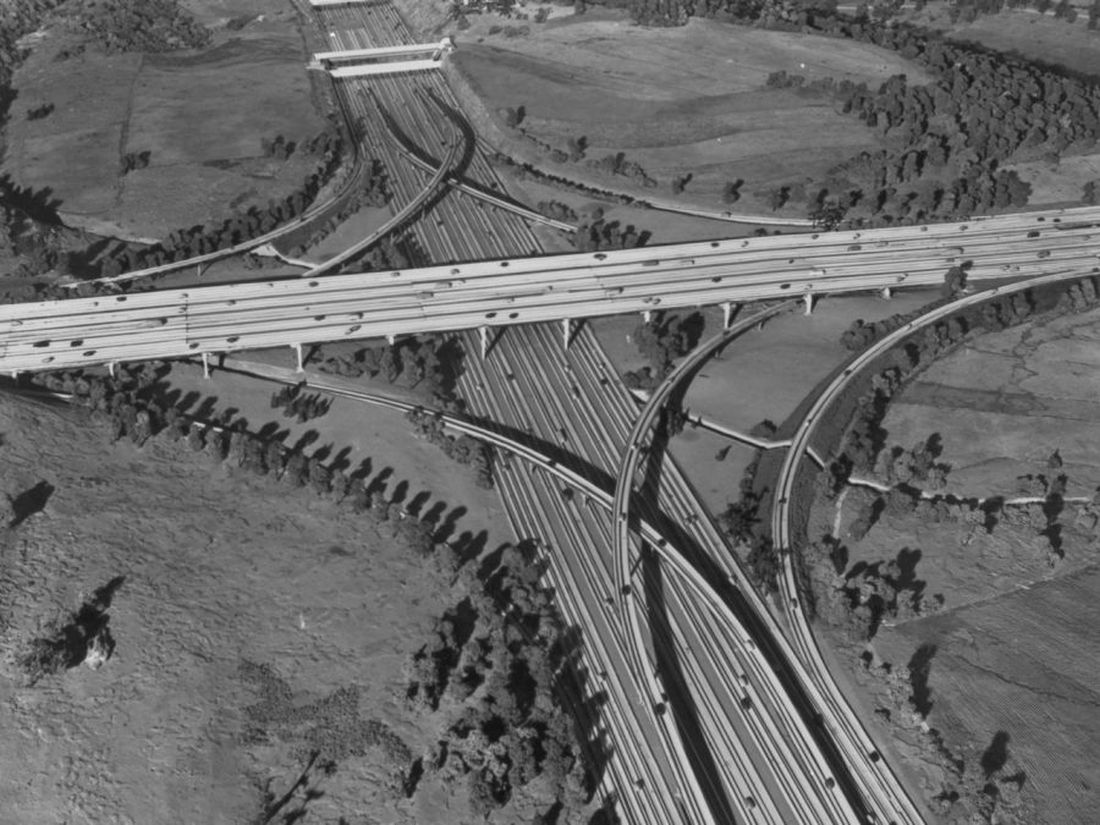

Fue en 1939 cuando GM pidió por primera vez al público estadounidense que imaginara un futuro con conducción autónoma. En la Feria Mundial de ese año, GM presentó Futurama, una exposición en la que los asistentes podían subirse a una cinta transportadora de sillas móviles sobre maquetas que representaban visiones del lejano mundo de 1960.
Creada por el diseñador industrial Norman Bel Geddes, Futurama imaginaba un nivel de asistencia automatizada al conductor, con controles de radio que ayudaban a mantener distancias seguras entre vehículos y cambios de carril asistidos, todo ello en una autopista futurista.
En la década de 1950, GM amplió la idea del automóvil autónomo. En la exposición Motorama de 1956 , la compañía presentó “La clave del futuro”, un cortometraje musical que mostraba a una familia viajando en el prototipo Firebird II en modo “Piloto Automático”, recorriendo la ruta de Phoenix a Chicago sin necesidad de usar las manos. La familia se comunicaba con una torre de control, donde un operador les ofrecía varias rutas y les indicaba cuándo era seguro dejar de usar las manos. Más adelante, en esa misma década, el prototipo Cadillac Cyclone de 1959 incorporaba radares en la parte delantera del vehículo que podían medir la distancia con respecto a los vehículos que le precedían.
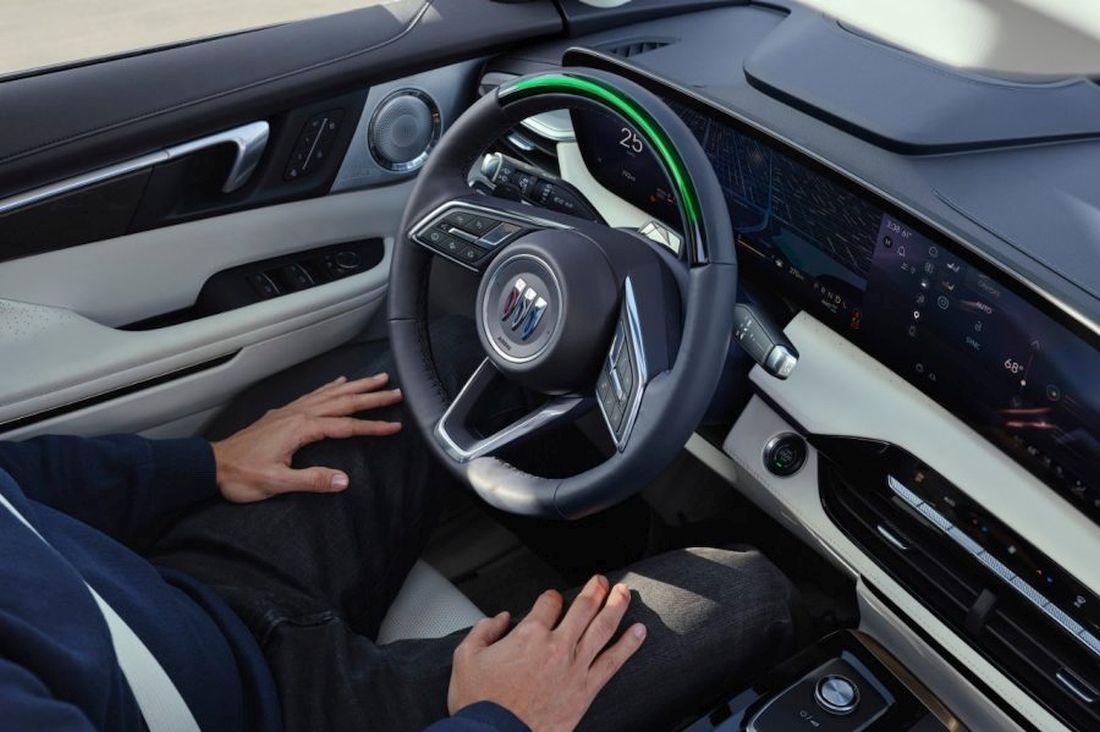
Estas ideas fueron revolucionarias para su época, y aunque durante décadas pertenecieron a la ciencia ficción, ya no son fantasía. El Cadillac XLR de 2004 introdujo la primera versión del control de crucero adaptativo basado en radar de GM, que podía mantener automáticamente una distancia de seguimiento preestablecida por el conductor con respecto al vehículo precedente. Es una característica que ahora está disponible en muchos vehículos de GM.
En 2017, GM presentó Super Cruise, el primer sistema de asistencia al conductor manos libres para automóviles del mundo. A diferencia de lo que la compañía imaginó con Firebird II, Super Cruise no requiere contactar con una torre de control: basta con pulsar el botón en una carretera compatible con Super Cruise para disfrutar de la conducción manos libres. La conectividad funciona en segundo plano para ofrecer una experiencia de usuario sencilla. GM lanzará la autonomía personal en 2028 con el Cadillac Escalade IQ , acercándonos al mundo que hemos imaginado durante décadas.
VEHÍCULOS ELÉCTRICOS
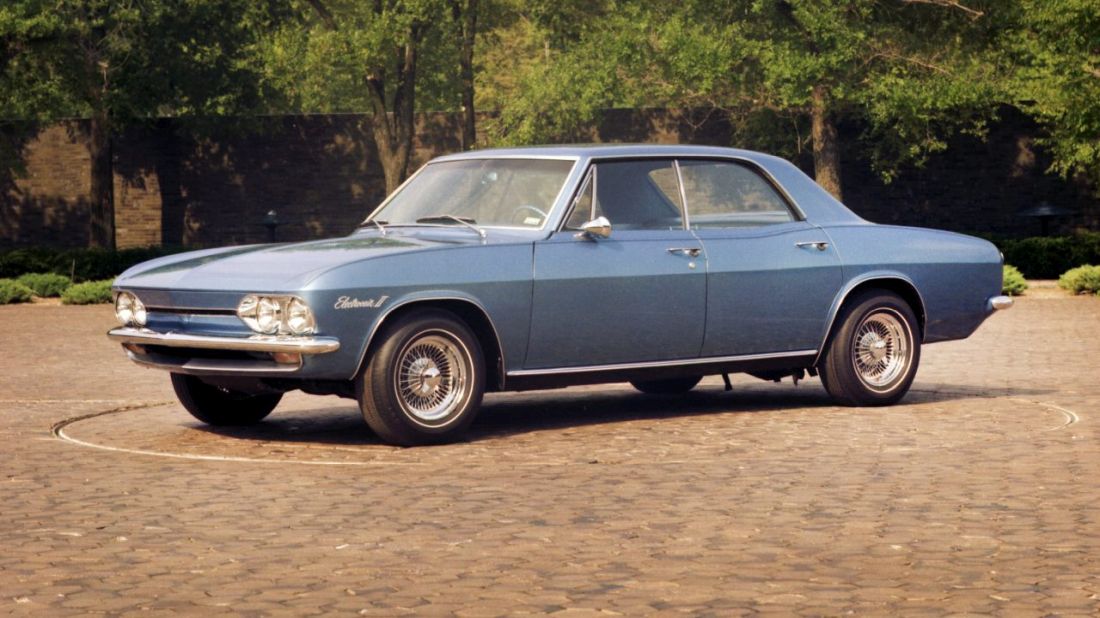
En la década de 1960, los ingenieros de GM comenzaron a trazar el camino para los vehículos eléctricos modernos. El Electrovair II de 1966 se basaba en un sedán Chevrolet Corvair, pero en lugar de un motor de combustión interna, utilizaba baterías de plata-zinc para alimentar un motor eléctrico.
Este vehículo experimental fue en realidad un intento de estudiar la viabilidad de los vehículos eléctricos ante las inminentes regulaciones sobre emisiones. La batería de plata-zinc del Electrovair II costaba más de 150 000 dólares (en dólares de 2026) y, según los estándares actuales, su autonomía y capacidad de carga eran muy limitadas: un máximo de 128 kilómetros de autonomía, entre 6 y 8 horas de tiempo de carga y tan solo 100 ciclos de descarga antes de que fuera necesario reemplazarla.
A pesar de ello, el Electrovair II logró su objetivo, demostrando que un vehículo eléctrico práctico podría convertirse algún día en realidad. En 1969, los ingenieros de GM crearon el pequeño XP 512E, un coche urbano propulsado por baterías de plomo-ácido. Con tan solo 567 kg, el XP 512E era mucho más ligero que el Electrovair II, pero solo alcanzaba una velocidad máxima de 48 km/h. Más adelante, en la década de 1970, el Electrovette, basado en el Chevette de la época, utilizó baterías convencionales de plomo-ácido para anticipar un futuro coche urbano.
Pasarían un par de décadas antes de que los vehículos eléctricos se volvieran realmente viables. El prototipo IMPACT de 1990, que sirvió de anticipo, fue el primer coche eléctrico moderno producido en masa de GM en 1997, repleto de tecnología pionera. Gran parte de la filosofía que inspiró el EV1 sigue vigente en los vehículos eléctricos actuales de GM.
CONECTIVIDAD
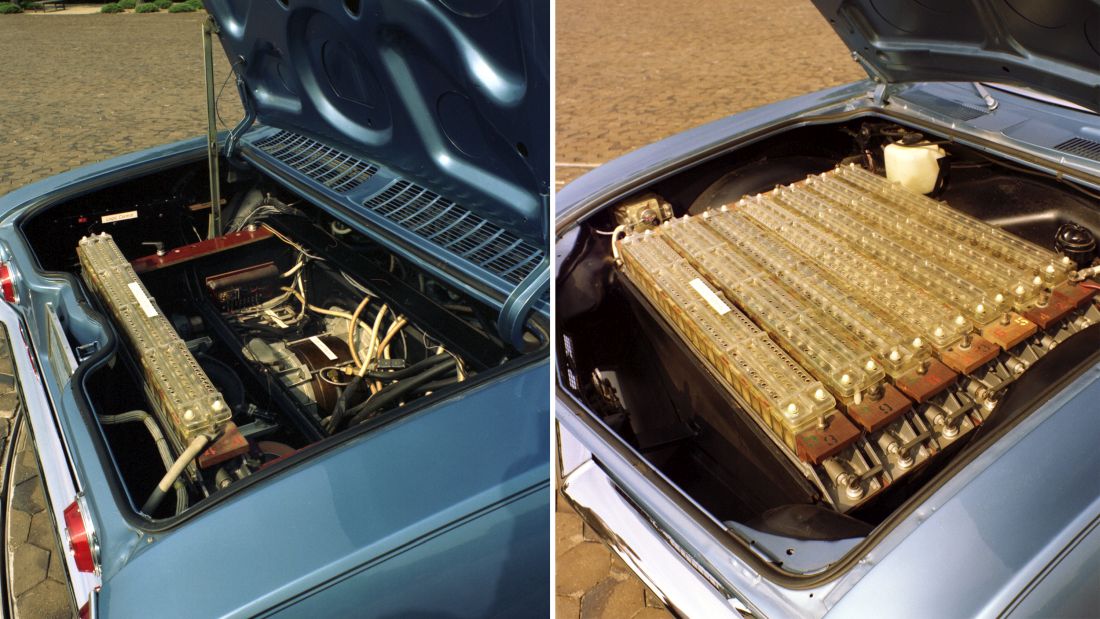
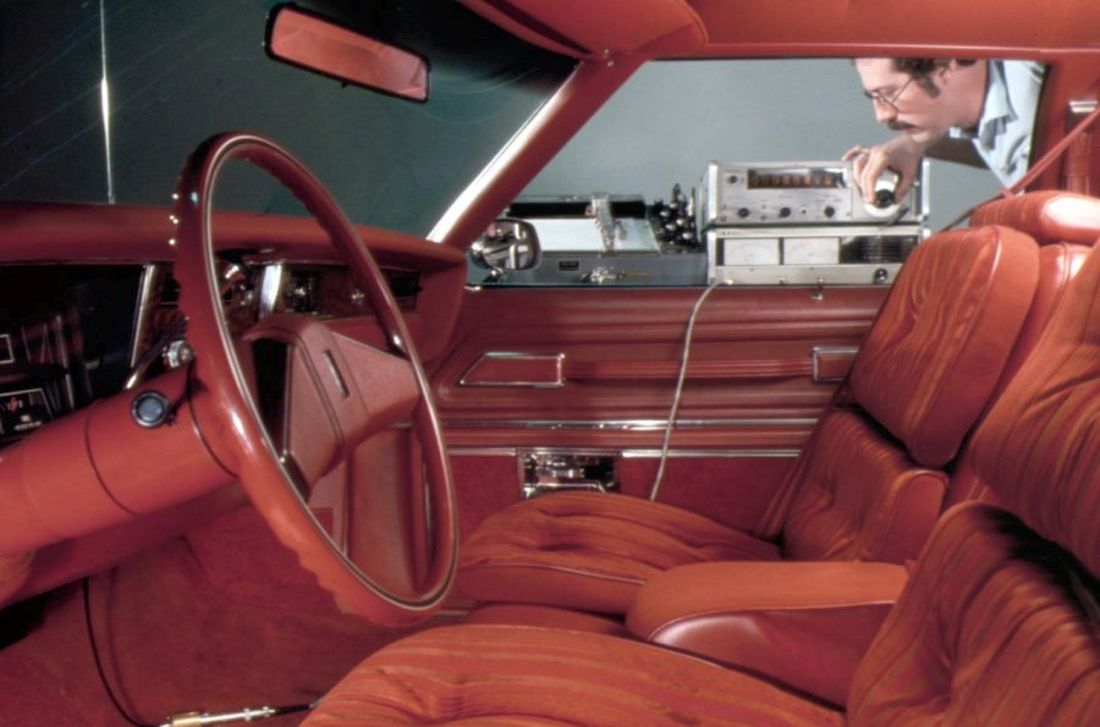
Por la época en que se desarrollaba el Electrovair II, General Motors Research trabajaba en una versión preliminar del automóvil conectado. El sistema de asistencia al conductor, información y enrutamiento (DAIR) proporcionaba a los automovilistas información sobre las condiciones de la carretera y del tráfico, navegación y comunicación por radio, utilizando tecnología de 1966.
La unidad DAIR del automóvil podía recibir mensajes y señales automáticas sobre posibles peligros en la carretera mediante la comunicación con transmisores de baja potencia integrados en la infraestructura vial. La radio CB también permitía la comunicación en tiempo real con operadores en un centro de control, mientras que los pasajeros podían insertar tarjetas perforadas codificadas en el tablero para recibir indicaciones paso a paso hacia un destino específico.
Tras presentar DAIR en su Centro Técnico Global en Warren, Michigan, GM recibió un contrato del gobierno federal para desarrollar el Sistema Experimental de Guía de Rutas (ERGS), una ampliación del sistema de navegación de DAIR. En lugar de utilizar tarjetas perforadas, ERGS se basaba en un código de cinco letras que los conductores debían introducir. La unidad ERGS recibía entonces señales de imanes y transmisores instalados en las intersecciones viales.
Es de suponer que la infraestructura necesaria para implementar DAIR y ERGS a finales de la década de 1960 era prohibitiva, pero en la década de 1990 la idea se retomó y modernizó con OnStar. El auge de las telecomunicaciones móviles y el Sistema de Posicionamiento Global (GPS) permitió a GM conectar sus vehículos con asesores de OnStar en tiempo real en caso de emergencia. Pronto, OnStar incorporó diversas funciones prácticas, evolucionó con aplicaciones móviles y conectividad Wi-Fi, y hoy en día ofrece asistencia al conductor manos libres —y próximamente, conducción autónoma en autopista— con Super Cruise.
MICROPROCESADORES
A principios de la década de 1970, los primeros microprocesadores llegaron al mercado e impulsaron una revolución informática. Más adelante, en esa misma década, GM contribuyó a su uso pionero en la industria automotriz. El Oldsmobile Toronado de 1977 estrenó un ordenador digital con microprocesador, el primero en la industria, para controlar el encendido del motor; en esencia, un ordenador que le indicaba a cada bujía cuándo encenderse para lograr el máximo rendimiento y eficiencia. Poco después, el Cadillac Seville de 1978 utilizó un microprocesador para alimentar el primer ordenador de a bordo del mundo, que permitía a los conductores calcular el consumo medio de combustible, la velocidad, la autonomía y el tiempo de viaje.
Con el inicio de la década de 1980, los vehículos de GM comenzaron a utilizar microprocesadores de forma generalizada. Para 1981, los vehículos de GM incorporaban el sistema de control por comando computarizado (CCC), un sistema revolucionario que utilizaba datos de entrada de un conjunto de sensores para controlar el motor y la transmisión.
El sistema CCC aportó beneficios tanto en el consumo de combustible como en la reducción de emisiones, e introdujo el diagnóstico electrónico de vehículos en el sector automotriz. En los años posteriores, los vehículos de GM incorporaron diversos módulos informáticos para controlar muchas más funciones.
Los microprocesadores también llevaron a GM a introducir la primera pantalla táctil de la industria con el Centro de Control Gráfico del Buick Riviera de 1986, una pantalla de tubo de rayos catódicos (CRT) con tecnología táctil resistiva.
Actualmente, GM está replanteando la forma en que utiliza los microprocesadores en sus automóviles. En lugar de usar varios módulos informáticos para controlar sistemas independientes del vehículo, la nueva arquitectura de vehículo definido por software (SDV) de GM empleará un procesador central y varios agregadores para crear una plataforma informática unificada. Esto permitirá una enorme capacidad de procesamiento, lo que a su vez posibilitará funciones más avanzadas de IA, autonomía e infoentretenimiento en toda la gama de vehículos de GM.
¿QUÉ SIGUE?
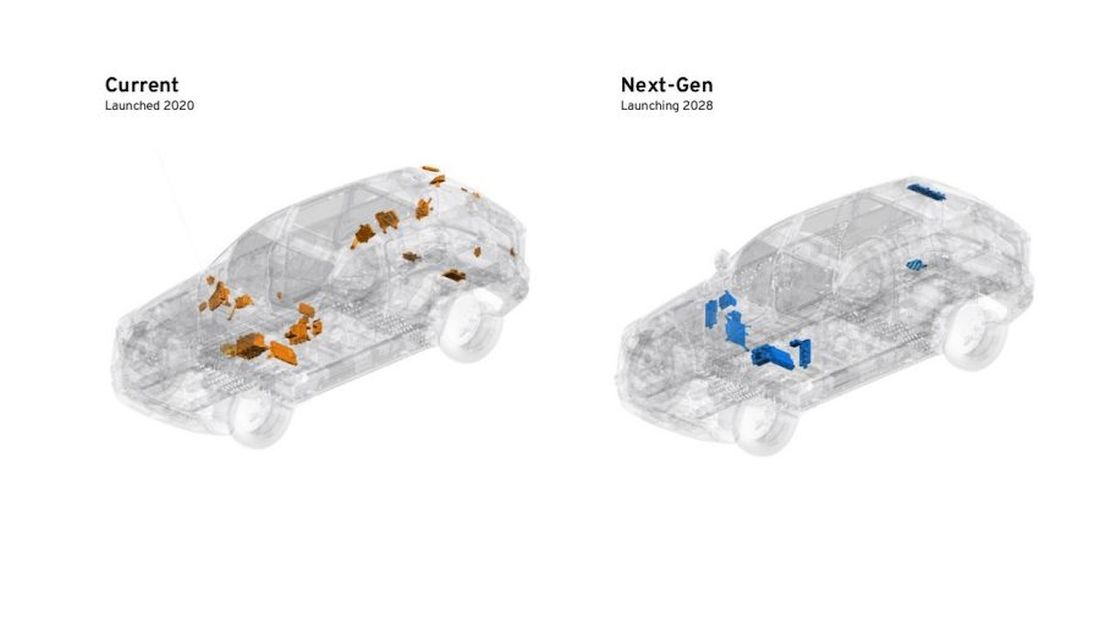
Esta trayectoria de innovación inspira y guía la ingeniería de GM en la actualidad. La próxima semana, en GM Forward 2026, la compañía presentará un análisis exhaustivo de su visión de futuro. ¡No se lo pierdan!.
1 Preste siempre atención al conducir y al usar Super Cruise. Utilice Super Cruise siempre de acuerdo con las leyes locales. No utilice dispositivos portátiles. Requiere un plan o prueba de Super Cruise activo. Se aplican términos y condiciones. Visite OnStar.com/feature/super-cruise para consultar las carreteras compatibles y obtener más información.
2 Consulte onstar.com para obtener detalles y limitaciones. Los servicios varían según el modelo. Se requiere un plan de servicio.